FLEX ayuda a los robots a interpretar la intención detrás de una orden
El sistema desarrollado por investigadores del MIT y la Universidad de Nueva York amplía correcciones cotidianas a objetos similares para ajustar los movimientos de un robot.
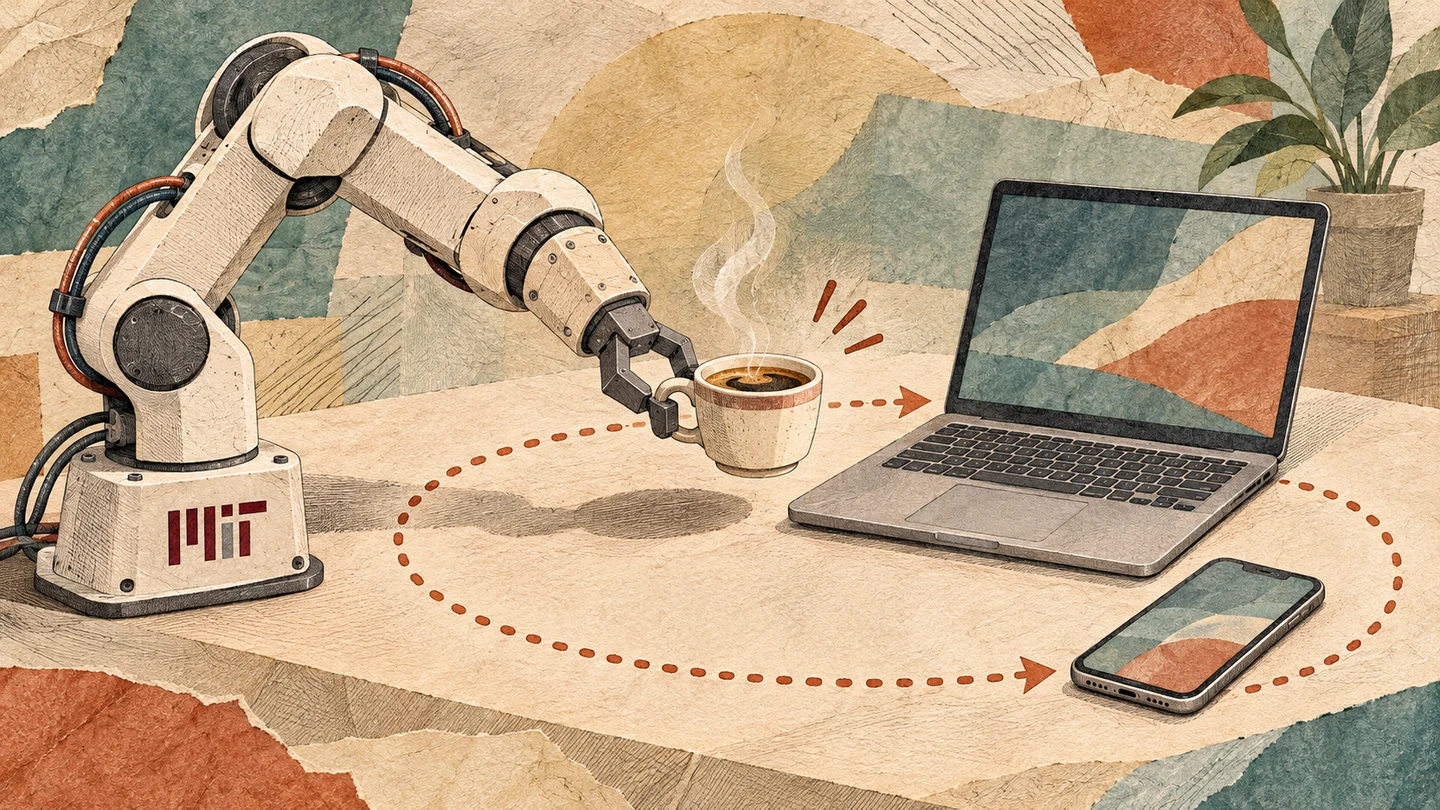
En una de las simulaciones del equipo, un brazo robótico transportaba café entre objetos sobre una mesa. La persona que lo guiaba le advertía que no lo derramara sobre su notebook. El robot ajustaba el recorrido para alejarse de la computadora y también de un teléfono cercano, aunque nadie lo hubiera mencionado. La corrección sobre un objeto se convertía en una precaución para toda una categoría.
Esa es la idea detrás de FLEX, el sistema que el MIT dio a conocer el 9 de noviembre. Desarrollado junto con la Universidad de Nueva York, busca aprovechar lo que una persona deja implícito al dar una indicación. En las otras situaciones descriptas por la universidad, el brazo trasladaba una vela o una bola de bowling: debía evitar materiales inflamables o proteger objetos frágiles.
Del objeto a la intención
El problema aparece cuando cada corrección se convierte en una regla demasiado específica. Un robot puede aprender a esquivar una taza y aun así pasar sobre otro objeto delicado. Además, si acumula restricciones sin revisarlas, conserva detalles que dejaron de importar cuando cambia el entorno.
FLEX aborda ese problema mediante tres operaciones: agregar, generalizar y descartar. Incorpora los aspectos que faltan para explicar una corrección, amplía su alcance cuando corresponde y retira los que ya no son relevantes. El artículo científico aceptado para CoRL 2026 describe cómo esa combinación permite revisar sucesivamente la representación que el robot tiene de una tarea.
La implementación usa GPT-4o para interpretar esas correcciones. Según la explicación del laboratorio, el lenguaje señala qué aspectos importan y las demostraciones de movimientos ayudan a determinar cuánto pesa cada uno al planificar el recorrido. Así, una indicación sobre la notebook puede ampliar la atención a otros electrónicos sin tener que nombrarlos uno por uno.
Qué ocurrió en las pruebas
Los investigadores probaron el sistema en escenarios de navegación y de manipulación con un brazo Franka. También organizaron un estudio con 12 participantes, que escribieron correcciones mientras veían movimientos simulados. Por seguridad, esa interacción se mantuvo en la simulación: algunos métodos usados como comparación producían movimientos erráticos.
Después combinaron las correcciones de los participantes con demostraciones recogidas en un Franka físico para entrenar y evaluar el aprendizaje. En los resultados publicados por el equipo, FLEX recibió mejores valoraciones sobre su capacidad de interpretar la intención que los dos métodos comparados. Las diferencias en facilidad de uso y colaboración no fueron estadísticamente significativas.
El alcance del ensayo queda definido por ese diseño: las personas corrigieron un robot virtual y las demostraciones físicas se incorporaron al aprendizaje posterior. La adaptación a hogares reales, con objetos, espacios y preferencias diferentes, sigue siendo una aplicación futura del sistema.